

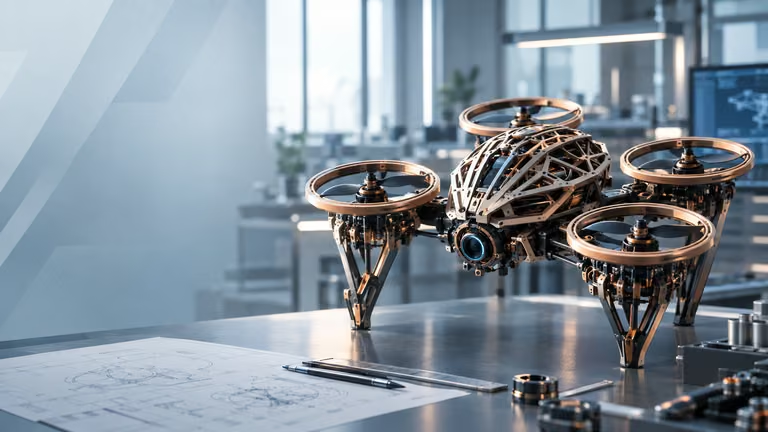
Autonomous Smart Drone with Arduino & Real-Time ESP-CAM Streaming
An integrated quadcopter engineering design combining gyro flight stabilization, RF433 wireless control, and real-time ESP-CAM video streaming.

Interactive visual showcases documenting engineering achievements and software integrations
An integrated quadcopter engineering design combining gyro flight stabilization, RF433 wireless control, and real-time ESP-CAM video streaming.
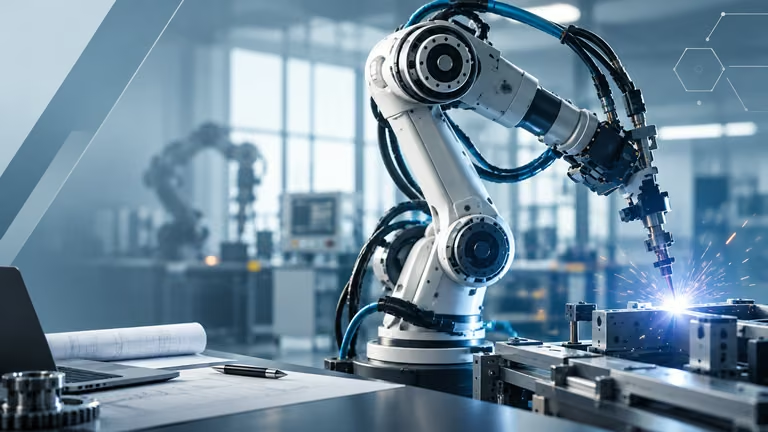
Development of a multi-axis robotic arm engineered for industrial automation and high-precision argon welding with seamless mechatronic control.
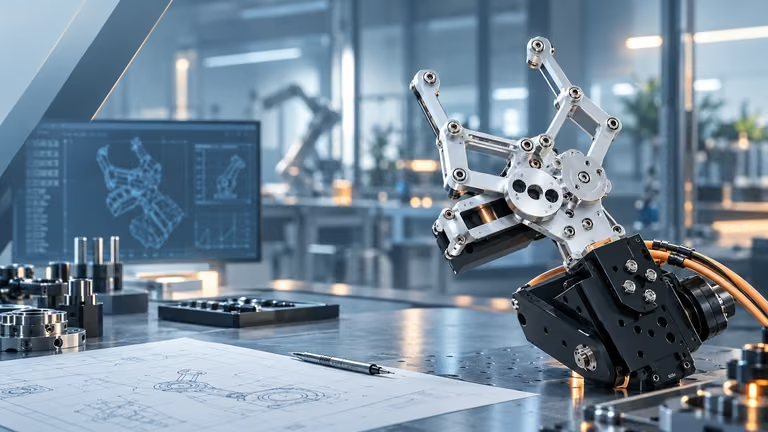
Real-time integration of computer vision algorithms in Python with Arduino microcontrollers for autonomous object tracking and manipulation.